№ 99549-26
2026

Сканеры лазерные мобильные OmniSLAM (далее — сканеры), предназначены для измерений геометрических размеров инженерных объектов и сооружений по полученному в процессе сканирования массиву точек.
Сканеры лазерные мобильные OmniSLAM (далее — сканеры), предназначены для измерений геометрических размеров инженерных объектов и сооружений по полученному в процессе сканирования массиву точек.
Принцип работы сканеров заключается в автоматическом определении пространственного положения точек окружающих объектов и дальнейшем построении трёхмерной модели сканируемых окружающих объектов в виде массива точек.
Конструктивно сканеры представляют собой модульную сканирующую систему, состоящую из блока управления и сканера, установленного на пластиковой опоре, вмещающего импульсный лазерный дальномер, электрические приводы и датчики углов поворота.
Принцип действия лазерного дальномера основан на измерении времени прохождения импульса лазерного излучения до объекта и обратно. Импульс лазерного излучения с помощью оптико-зеркальной поворотно-отклоняющей системы направляется на диффузную цель. Отраженное целью излучение принимается той же системой, усиливается и направляется на блок, где происходит измерение времени задержки излучаемого и принимаемого сигналов, на основании которого вычисляется расстояние до цели.
Управление сканером осуществляется при помощи кнопок, находящихся на корпусе прибора, с помощью контроллера, подключение производиться по радиоканалу сети Wi-Fi. Запись данных производится во внутреннюю память сканера.
К средствам измерений данного типа относятся сканеры лазерные мобильные OmniSLAM модификаций R8 120, R8+ 120, D8 120, T8 120, RM 120, RM+ 120, R8 300, R8+ 300, D8 300, T8 300, RM 300, RM+ 300, отличающиеся между собой диапазоном измерений расстояний, пределами допускаемой абсолютной погрешности измерений углов, скоростью сканирования и числом точек на 1 м2.
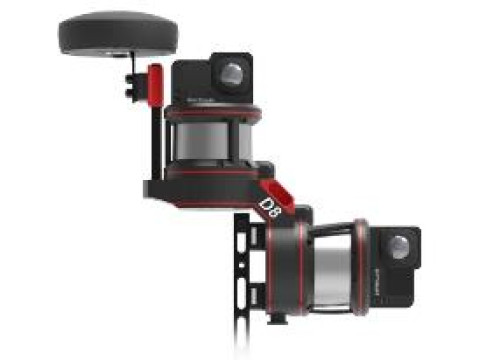
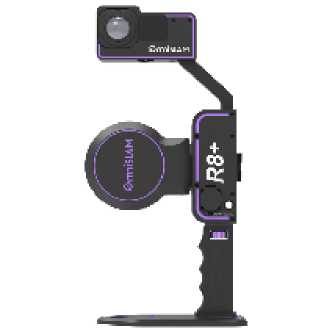
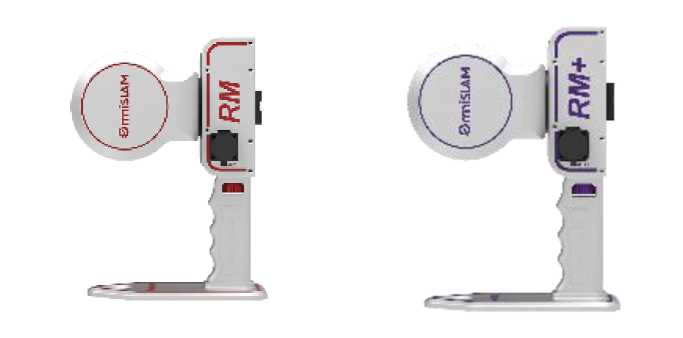
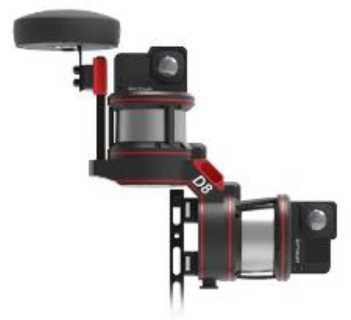
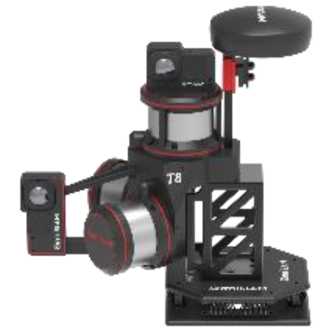
Общий вид сканеров приведен на рисунке 1.
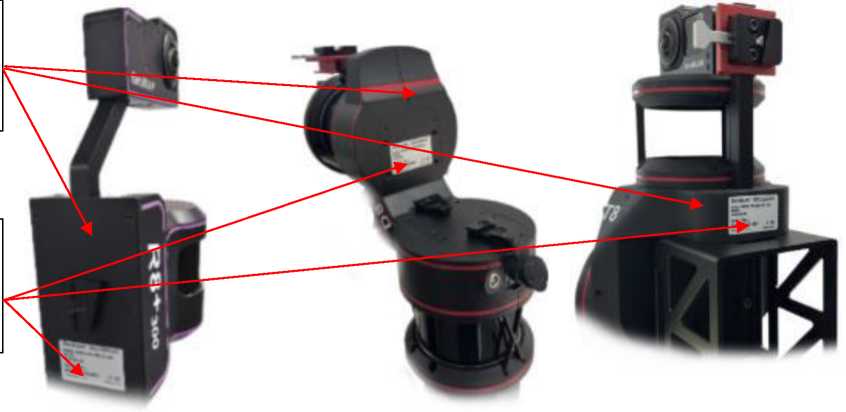
Заводской номер сканеров и имеет формат двенадцатизначного буквенно-цифрового номера. Заводской номер сканеров наносится с помощью самоклеящейся пленки на заднюю панель сканера и обеспечивает возможность прочтения и сохранности номера в процессе эксплуатации средства измерений Места нанесения заводского номера и знака утверждения типа представлены на рисунке 2.
Нанесение знака поверки на средство измерений не предусмотрено.
а) модификации R8 120, R8 300
б) модификации R8+ 120, R8+ 300
в) модификации RM 120, RM 300
г) модификации RM+ 120, RM+ 300
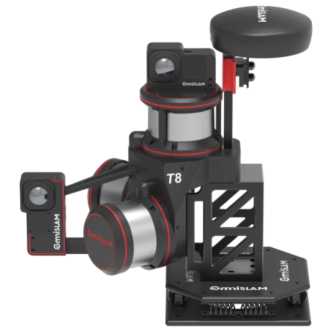
е) модификации T8 120, T8 300
д) модификации D8 120, D8 300
Рисунок 1 — Общий вид сканеров лазерных мобильных OmniSLAM
Место нанесения знака утверждения типа
Место нанесения заводского номера
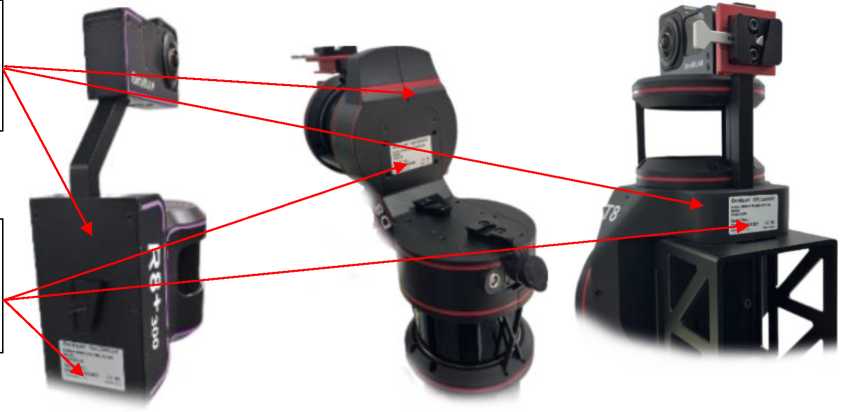
а) модификации R8 120, R8 300, R8+ 120,
б) модификации D8 120, D8 300
в) модификации T8 120, T8 300
R8+ 300, RM 120, RM 300, RM+ 120, RM+ 300
Рисунок 2 — Места нанесения заводского номера и знака утверждения типа
В процессе эксплуатации сканеры не предусматривают внешних механических или электронных регулировок. Пломбирование крепёжных винтов корпуса сканеров не предусмотрено. Ограничение несанкционированного доступа к узлам сканеров обеспечено конструкцией корпуса, к узлам блока управления — конструкцией крепёжных винтов, которые могут быть сняты только при наличии специальных ключей.
Программное обеспечение (ПО) сканеров состоит из внутреннего и внешнего. Метрологически значимая часть содержится во внутреннем ПО (микропрограммное обеспечение, далее — МПО), размещаемом в энергонезависимой части памяти сканеров, запись которой осуществляется в процессе их производства. Внесение изменений в МПО при эксплуатации сканера функционально невозможно.
В комплектность сканеров включено внешнее ПО Capturer устанавливаемое на смартфон под управлением операционной системы Android (версия не ниже 12) и предназначенное для управления процессом сбора измерительной информации и ПО OmniSlam Mapper, устанавливаемое на персональный компьютер под управлением операционной системы Windows (версия не ниже 7) и предназначенное для обработки и хранения результатов измерений. ПО Capturer и ПО OmniSLAM Mapper не содержит метрологически значимой части.
Аппаратная и программная части, работая совместно, обеспечивают заявленные точности конечных результатов измерений.
Уровень защиты ПО «Средний» в соответствии с Р 50.2.077-2014.
Конструкция сканеров исключает возможность несанкционированного влияния на ПО и измерительную информацию.
Идентификационные данные программного обеспечения приведены в таблице 1.
Таблица 1 — Идентификационные данные ПО
| Идентификационные данные (признаки) | Значение | ||
| Идентификационное наименование ПО | МПО | Capturer | OmniSLAM Mapper |
| Номер версии ПО | не ниже 3.4.6 | не ниже 1.0.8 | не ниже 2.17.7 |
| Цифровой идентификатор ПО | — | — | — |
Таблица 2 — Метрологические характеристики
| Наименование характеристики | Значение |
| Диапазон измерений расстояний, м: | |
| — модификации R8 120, R8+ 120, D8 120, T8 120, RM 120, RM+ 120 | от 0,5 до 120,0 |
| — модификации R8 300, R8+ 300, D8 300, T8 300, RM 300, RM+ 300 | от 0,5 до 300,0 |
| Пределы допускаемой абсолютной погрешности измерений расстояний, мм: — модификации R8+ 120, RM+ 120, D8 120, T8 120 | |
| — в поддиапазоне от 0,5 до 30 м включ. | ±2 |
| — в поддиапазоне св. 30 до 60 м включ. | ±5 |
| — в поддиапазоне св. 60 до 120 м включ. | ±10 |
| — модификации R8+ 300, RM+ 300, D8 300, T8 300 | |
| — в поддиапазоне от 0,5 до 30 м включ. | ±2 |
| — в поддиапазоне св. 30 до 60 м включ. | ±5 |
| — в поддиапазоне св. 60 до 120 м включ. | ±10 |
| — в поддиапазоне св. 120 до 300 м | ±20 |
| — модификации R8 120, RM 120 | |
| — в поддиапазоне от 0,5 до 30 м включ. | ±10 |
| — в поддиапазоне св. 30 до 60 м включ. | ±25 |
| — в поддиапазоне св. 60 до 120 м включ. | ±50 |
| — модификации R8 300, RM 300 | |
| — в поддиапазоне от 0,5 до 30 м включ. | ±10 |
| — в поддиапазоне св. 30 до 60 м включ. | ±25 |
| — в поддиапазоне св. 60 до 120 м включ. | ±50 |
| — в поддиапазоне св. 120 до 300 м | ±100 |
| Диапазон измерений углов | от 0° до 360° |
| Пределы допускаемой абсолютной погрешности измерений углов: | |
| — модификации R8+ 120, R8+ 300, RM+ 120, RM+ 300, D8 120, D8 300, | ±0,005° |
| T8 120; T8 300 | |
| — модификации R8 120, R8 300, RM 120, RM 300 | ±0,015° |
Таблица 3 — Технические характеристики
| Наименование характеристики | Значение |
| Габаритные размеры (длина х ширина х высота), мм, не более:
— сканер — модификации R8 120, R8 300, R8+ 120, R8+ 300 — модификации D8 120, D8 300 — модификации T8 120, T8 300 — модификации RM 120, RM 300, RM+ 120, RM+ 300 — управляющий блок — модификации R8 120, R8 300, R8+ 120, R8+ 300, D8 120, D8 300, T8 120, T8 300 — модификации RM 120, RM 300, RM+ 120, RM+ 300 |
186 х 107 х 395
351 х 124 х 330 466 х 305 х 472 186 х 107 х 265 215 х 145 х 66 260 х 230 х 115 |
| Масса, кг, не более:
— сканер — модификации R8 120, R8 300, R8+ 120, R8+ 300 — модификации D8 120 — модификации D8 300 — модификации T8 120; T8 300 — модификации RM 120, RM+ 120, RM 300, RM +300 — управляющий блок — модификации R8 120, R8 300, R8+ 120, R8+ 300, D8 120, D8 300, T8 120, T8 300 — модификации RM 120, RM 300, RM+ 120, RM+ 300 |
2,1
4,3 3,7 11,7 1,8 1,2 5,2 |
| Напряжение питания от источника постоянного тока, В | от 12,0 до 16,8 |
| Максимальная скорость сканирования, тысяч точек/с, не менее: — модификации R8 120, R8 300, R8+ 120, R8+ 300, RM 120, RM 300, RM+ 120; RM+ 300
— модификации D8 120, D8 300 — модификации T8 120; T8 300 |
640
1280 1920 |
| Число точек1) на 1 м2, не менее:
— модификации R8 120, R8 300, RM 120; RM 300 — модификации R8+ 120, R8+ 300, RM+ 120; RM+ 300, D8 120, D8 300 — модификации T8 120; T8 300 |
40000
250000 500000 |
| Условия эксплуатации:
— температура окружающего воздуха, °С |
от -40 до +60 |
| Примечания:
1) при сканировании плоской поверхности, удаленной от сканера на 10 метров |
|
наносится типографским способом на титульный лист руководства по эксплуатации и наклейкой на корпус сканера.
Таблица 4 — Комплектность средства измерений
| Наименование | Обозначение | Количество, шт. (экз., компл.) |
| Сканер | OmniSLAM | 1 шт. |
| Блок управления | — | 1 шт. |
| Накопитель данных | — | 1 шт. |
| Аккумуляторные батареи | — | 2 шт. |
| Устройство для быстрой замены аккумуляторных батарей | — | 1 шт. |
| Зарядное устройство | — | 1 шт. |
| Рюкзак | — | 1 шт. |
| Модуль ГНСС | — | 1 шт. |
| USB-накопитель | — | 1 шт. |
| Контроллер | — | 1 шт. |
| Площадка для измерения контрольных точек | — | 1 шт. |
| Плечевой ремень | — | 1 шт. |
| Комплект кабелей | — | 1 компл. |
| Транспортировочный кейс | — | 1 шт. |
| Программное обеспечение OmniSLAM Mapper | — | 1 шт. |
| Руководство по эксплуатации | — | 1 экз. |
приведены в главах «Использование Wi-Fi» и «Использование ПО Capturer» руководства по эксплуатации.
Приказ Федерального агентства по техническому регулированию и метрологии от 07 июня 2024 года № 1374 «Об утверждении Государственной поверочной схемы для координатно-временных средств измерений»
Локальная поверочная схема для сканеров лазерных мобильных OmniSLAM, утвержденная начальником ФГБУ «ГНМЦ» Минобороны России 19 февраля 2025 года
Стандарт предприятия. «Сканеры лазерные мобильные OmniSLAM»
 Описание типа
ГСИ. Спектрометры оптико-эмиссионные с индуктивносвязанной плазмой SynOptic. Методика поверки.